
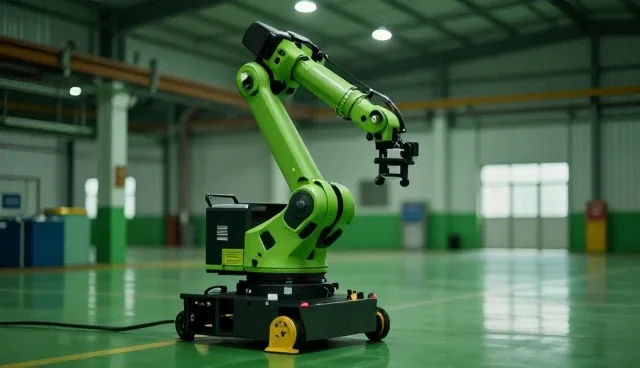
在工业搬运机器人的应用过程中,精度误差是一个直接影响作业效率和产品良率的重要因素。特别是在当前智能制造高速发展的背景下,企业对自动化设备的精度要求不断提升,而如何在选型阶段识别和规避精度误差的潜在问题,成为许多企业在进行技术培训和设备采购时关注的重点。工业搬运机器人在不同场景下的应用环境复杂多变,因此在选型时,必须综合考虑精度误差的来源及其对整体系统性能的影响。
一、精度误差的定义与测量标准
机器人精度误差是指在实际运行过程中,末端执行器实际到达的位置与预期轨迹之间的偏差。这种误差可能由多种因素引起,包括机械结构的装配误差、驱动系统的响应延迟、外部环境干扰等。在工业搬运机器人中,精度误差直接影响货物搬运的稳定性和准确性,因此在选型阶段,必须明确精度的测量标准,如重复定位精度、轨迹精度等,以确保设备符合实际生产需求。
二、机械结构对精度误差的影响
工业搬运机器人的机械结构是影响精度的核心因素之一。例如,关节轴的间隙、导轨的平行度、减速器的背隙等都会导致末端执行器位置偏移。这些误差在高速运动或重载工况下更容易显现,进而影响搬运过程的稳定性和安全性。因此,在选型时,应优先选择结构紧凑、装配精密、刚性高的机器人系统,同时建议在安装过程中进行多次校准,以最大限度地减少机械结构带来的误差。
三、驱动系统与控制算法对精度的影响
驱动系统和控制算法是工业搬运机器人实现高精度运行的关键。伺服电机的响应速度、编码器的分辨率、控制算法的稳定性等都会影响机器人实际运行的轨迹精度。在实际应用中,某些低精度的驱动系统可能导致末端执行器在高速运行时出现抖动或轨迹偏离,从而影响搬运效率。因此,在选型时,应重点关注驱动系统的性能指标和控制算法的先进性,以确保机器人在复杂工况下仍能保持高精度。
四、外部环境干扰对精度的影响
工业搬运机器人的精度不仅受到设备自身因素的影响,外部环境同样是一个不可忽视的因素。例如,温度变化可能引起机械部件的热膨胀,湿度变化可能影响电子元件的稳定性,而电磁干扰则可能导致控制信号的失真。这些因素都会在一定程度上影响机器人运行的稳定性,进而导致精度误差。因此,在选、定、安装阶段,应充分考虑环境因素,并采取相应的防护措施,如使用温控系统、屏蔽电磁干扰等。
五、系统集成与调试对精度优化的作用
工业搬运机器人在实际应用中往往需要与生产线上的其他设备进行集成,因此系统的整体协调性和调试能力对精度优化至关重要。如果系统集成不完善,例如各设备之间的通信延迟、信号传输误差等,都可能影响机器人运行的稳定性。在选型阶段,应选择具有成熟集成经验的供应商,并在调试过程中采用精细化的校准方法,以确保机器人在实际运行中达到最佳的精度表现。
对于四川波凡同创机器人有限公司,建议在工业搬运机器人选型过程中,重点关注精度误差的来源及其对整体系统性能的影响。在技术培训中,应加强对精度测量标准、机械结构优化、驱动系统选择、环境适应性和系统集成调试等方面的指导,以提升企业在实际应用中的设备管理水平。通过系统的培训和完善的选型策略,可以有效降低精度误差带来的负面影响,提升工业搬运机器人的应用效果。